「ねじ締めロボット【ねじロボ<R>】」の検索結果
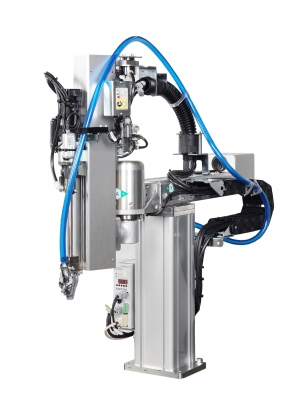
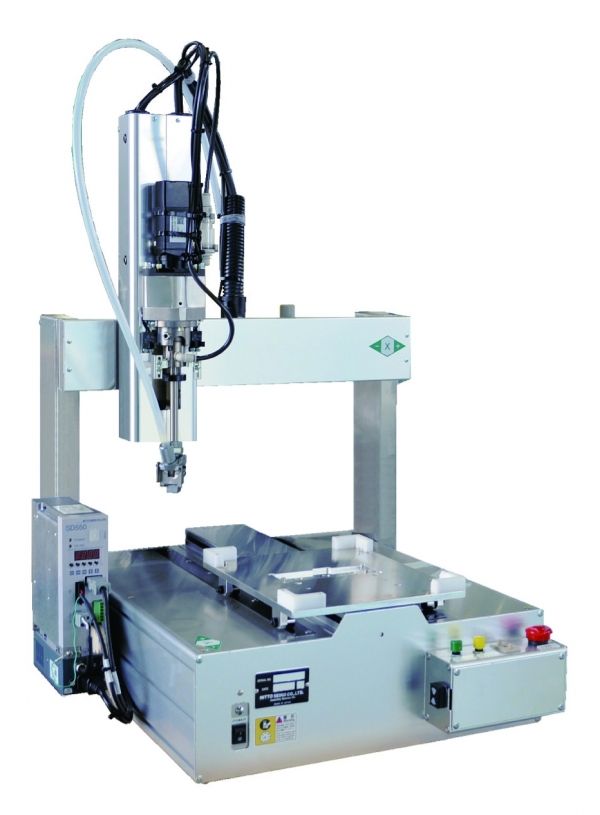
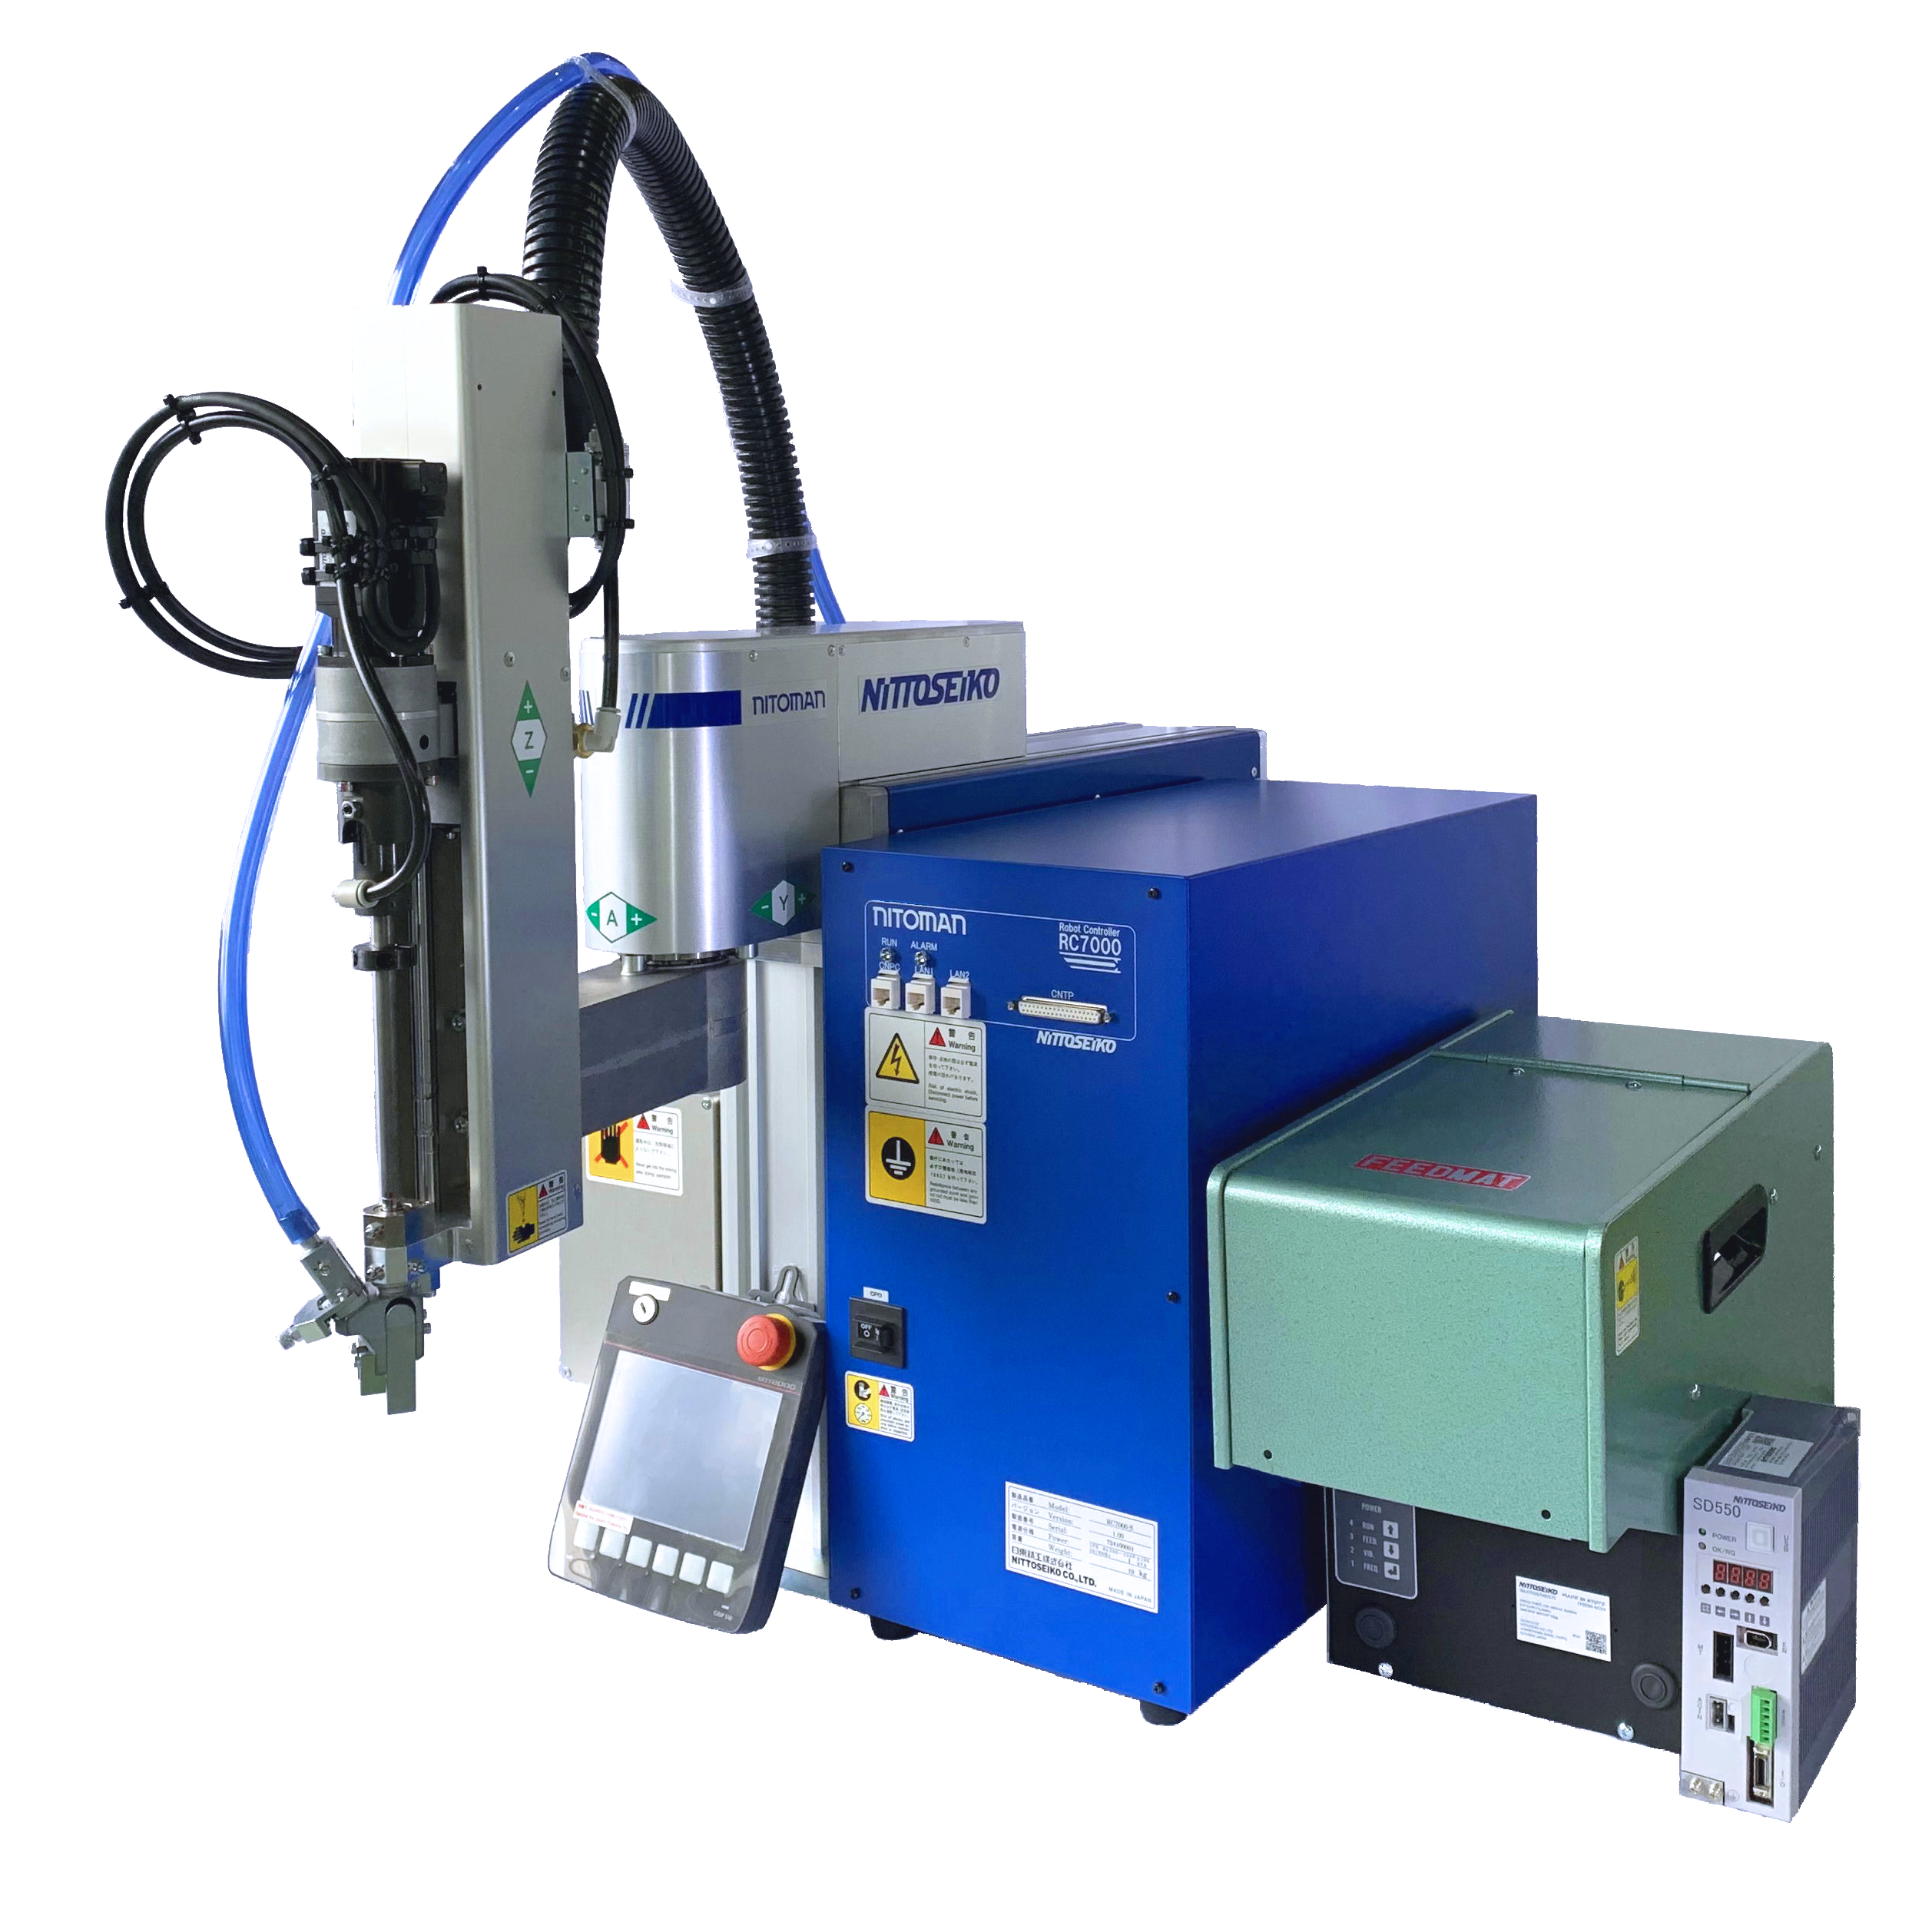
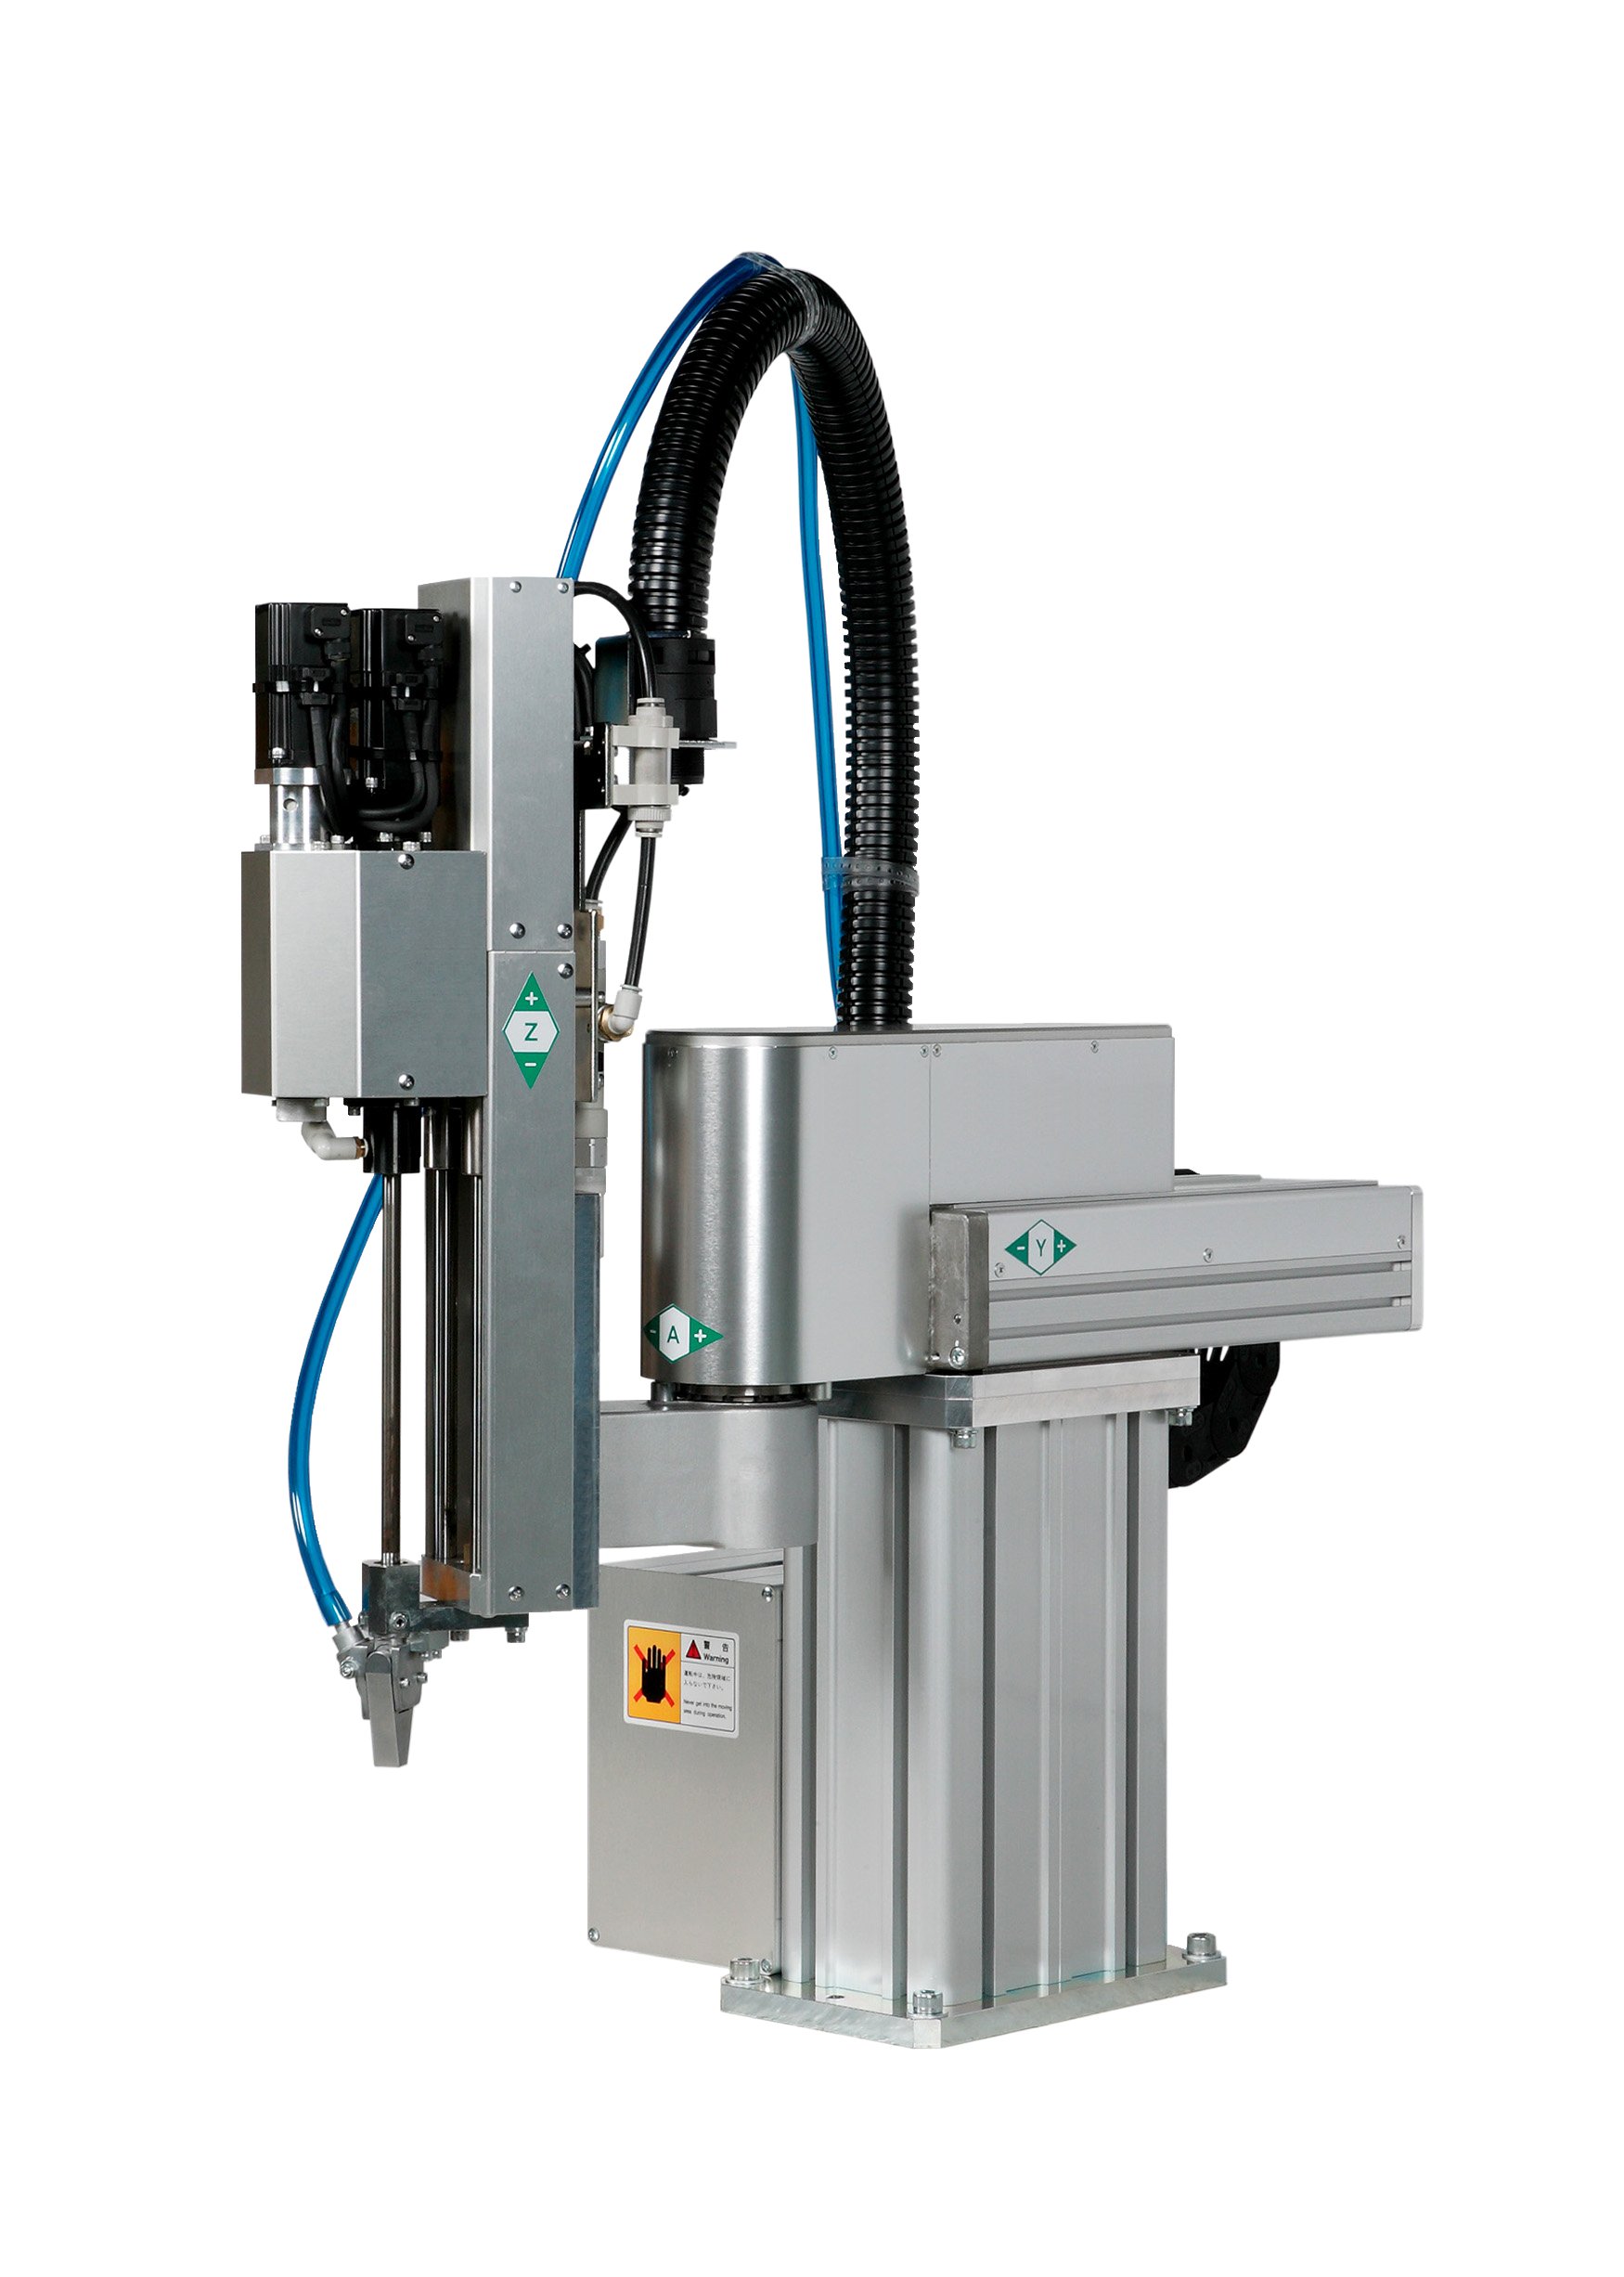
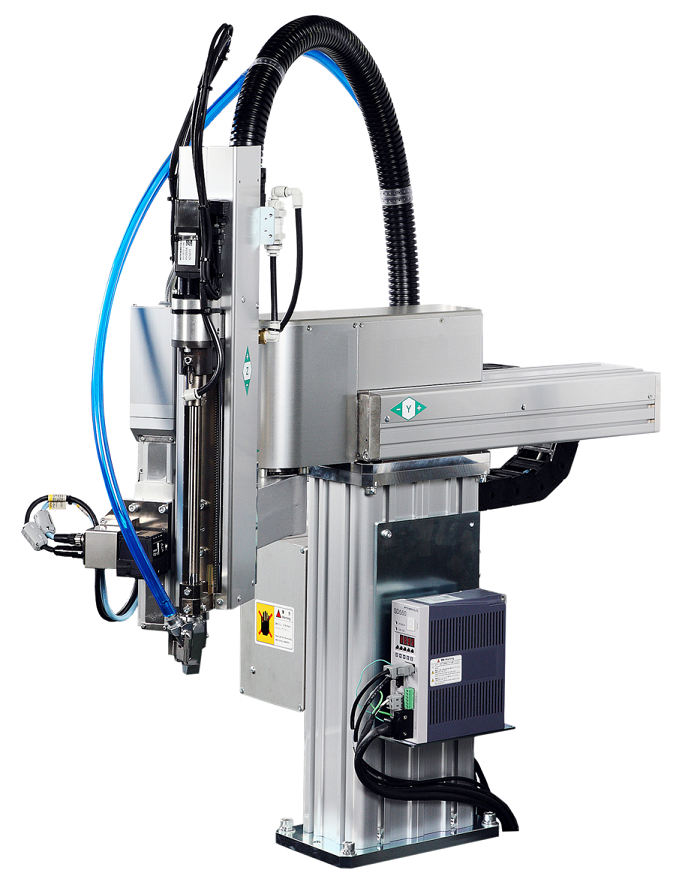
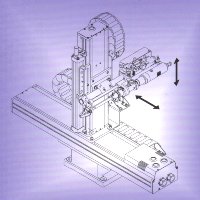
推力可変機能付きYθ型ねじ締めロボット(スクリューガイド停止位置可変)
SR580Yθ‐ZZ
推力制御にスクリューガイド停止位置可変機能を付加したYθ型ねじ締めロボットです。
【特長】
・製品内の段差にも問題なく対応可能
・スクリューガイドを締付け面に接触させない(製品への押付負荷を低減し高品質な締結を提供
・推力可変制御機能により推力調整が可能
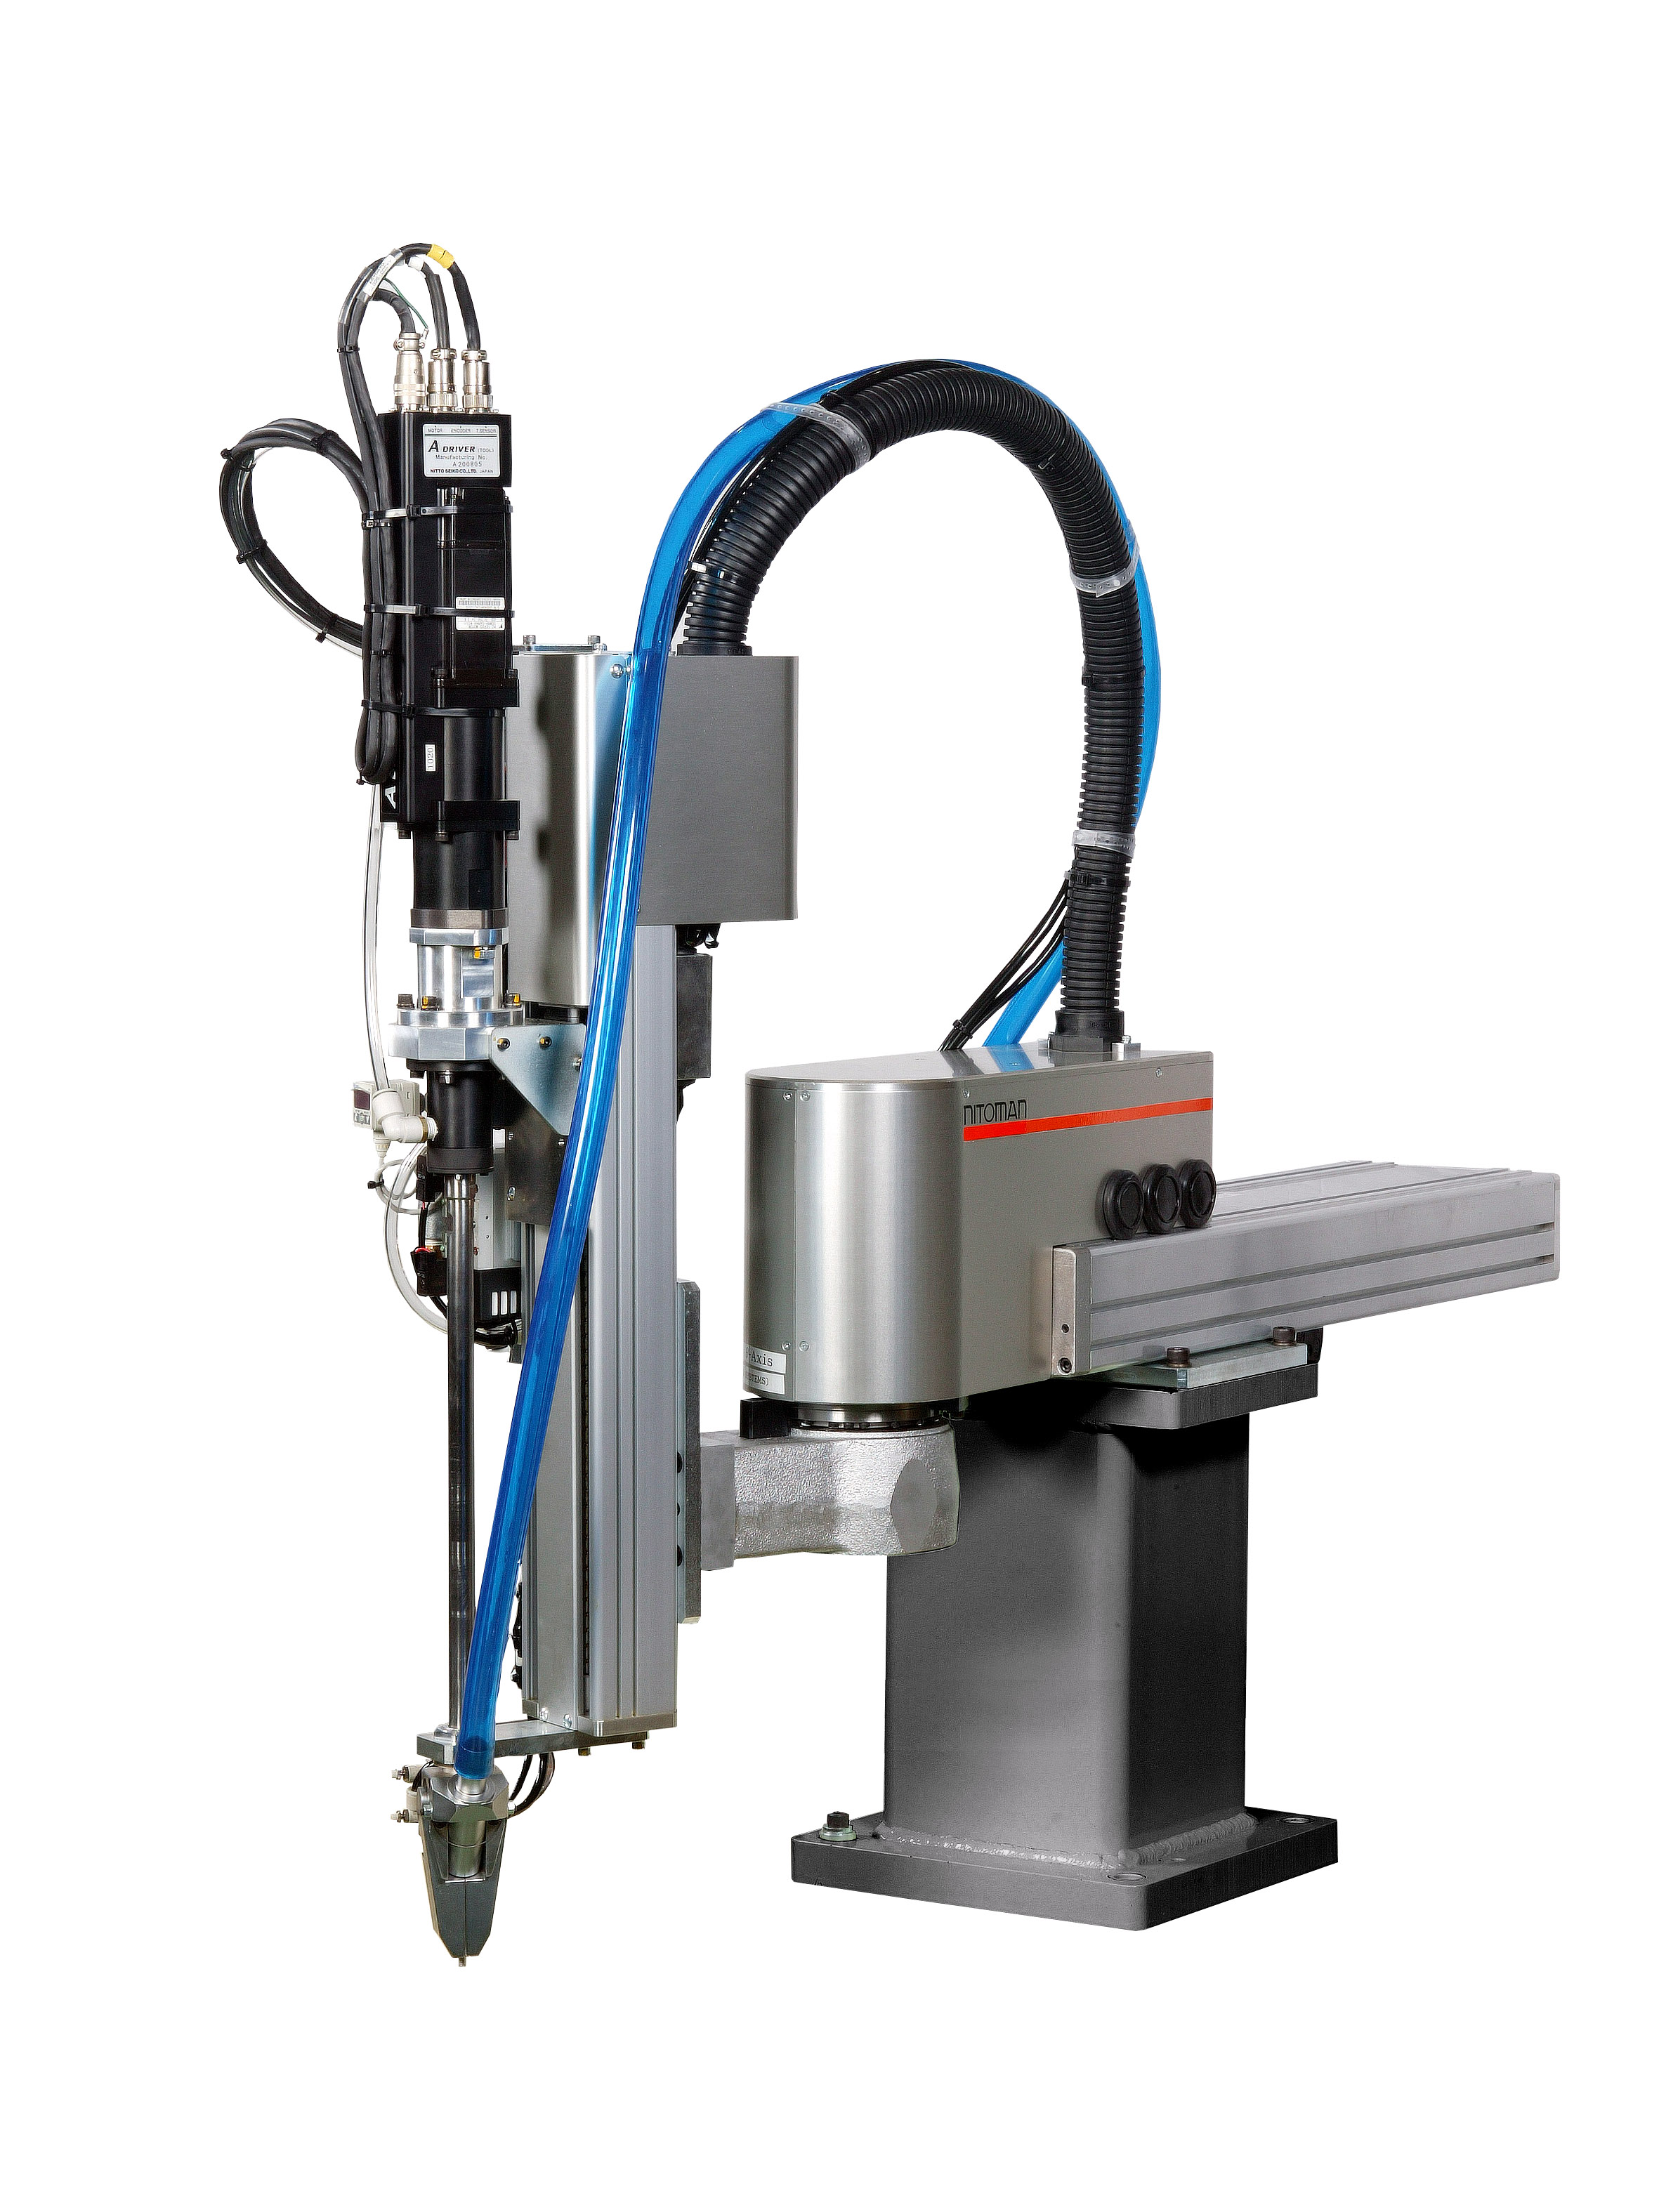
位置補正カメラ搭載ねじ締めロボット
SR580Yθ-Z-VR
位置補正カメラ搭載で締付対象ワークの位置ズレを補正し、最適なねじ締めを行うことが可能なYθ型ねじ締めロボットです。
【特長】
・締付けティーチング位置に対して10mmの位置ズレを呼び径10%以内に補正(ねじ呼び径3~5mm)
・1~3ポイントの位置情報から全ポイントを位置補正
・手作業ラインに関単導入
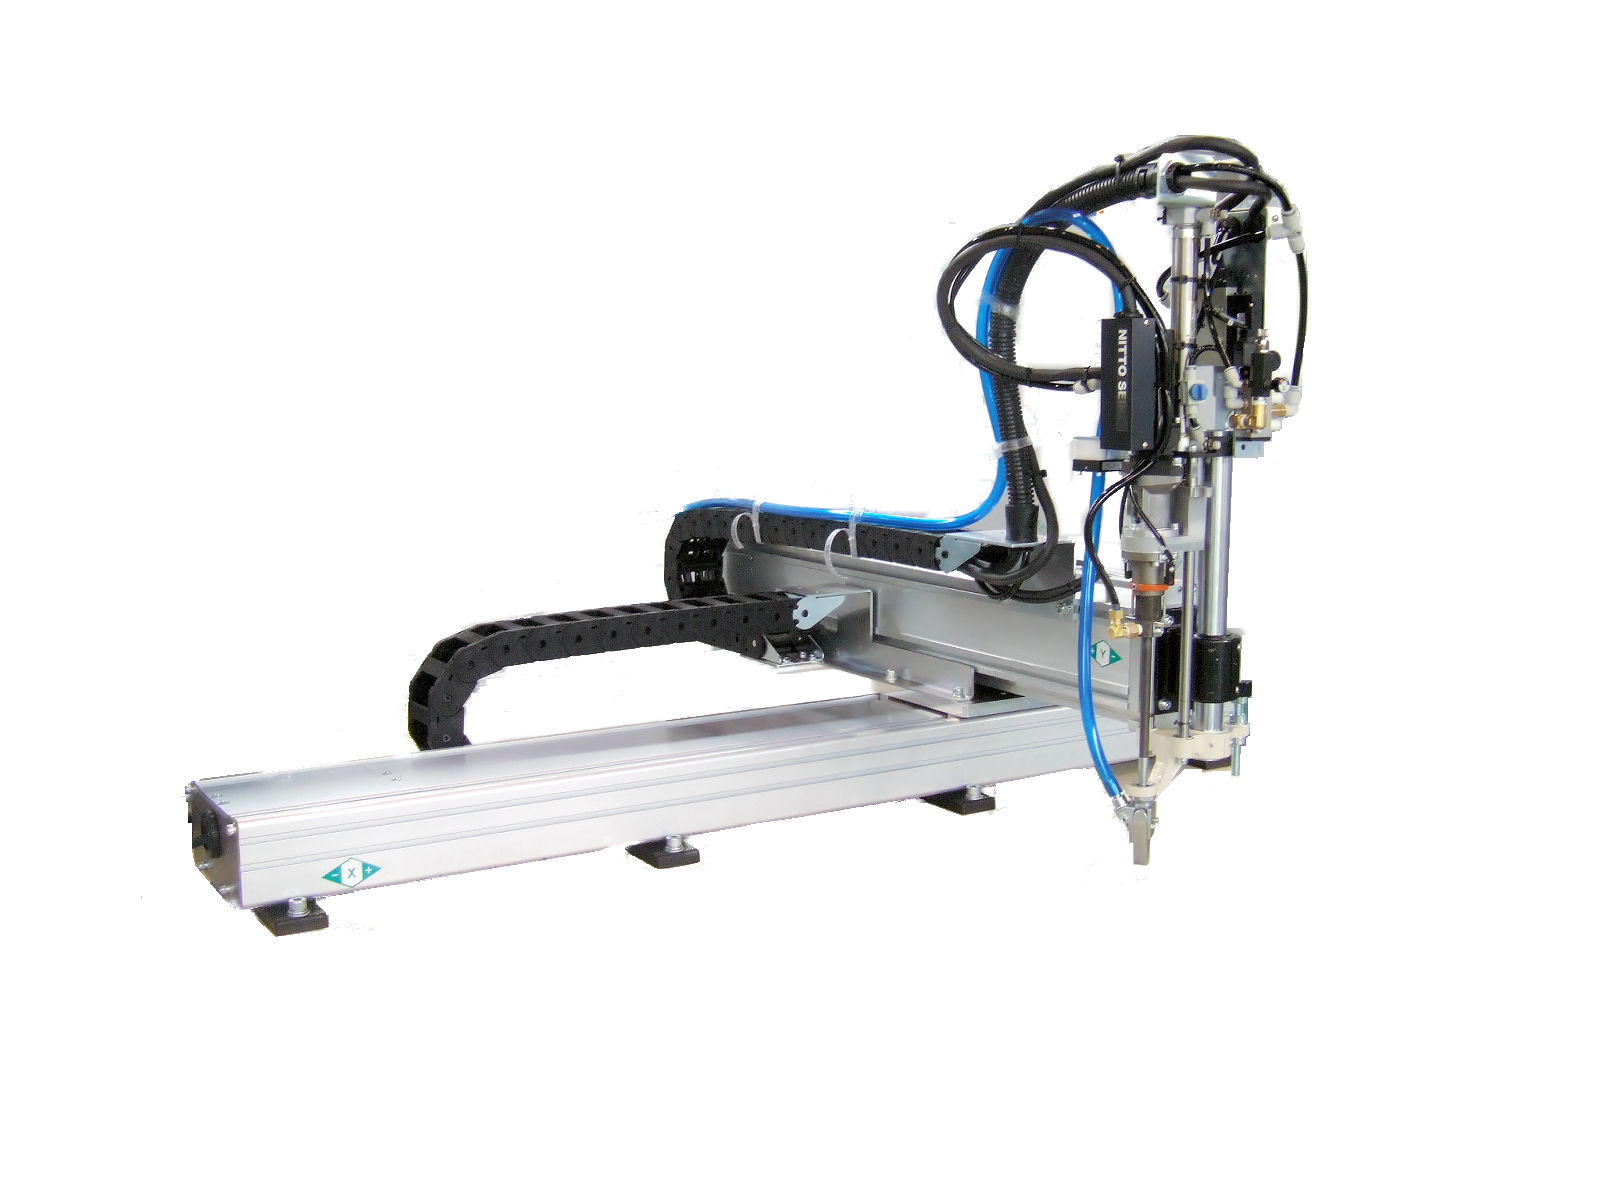
インライン型基板コネクタねじ締め機
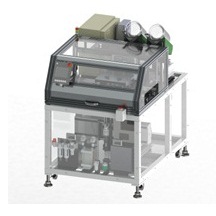
基板コネクタねじ締め機
インラインでの基板+コネクタの締付けを実現した下締め専用ねじ締めロボットです。
【特長】
・多品種にスムーズに対応(基板1機種あたり40の締付けポイント、100プログラムまで設定可能
・2軸同時締付けで作業時間短縮、生産性向上
・推力可変制御により基板の傷つき、ねじ浮き等の締付け不良を防止
各種製品、採用、一般・その他に関するご相談、ご依頼は、
こちらよりお問い合わせください。